Sevyn Huang
I'm a first-year master's student in Computer Science at Tsinghua University, advised by Prof. Hang Su.
Research Interests: robotics, large scale machine learning, dexterous hand.
Blog
00No posts yet.
Publication
MOSAIC: Bridging the Sim-to-Real Gap in Generalist Humanoid Motion Tracking and Teleoperation with Rapid Residual Adaptation
Diverse motion data and in-domain residual adaptation improve humanoid motion tracking and teleoperation.
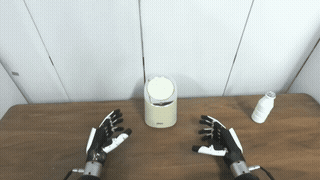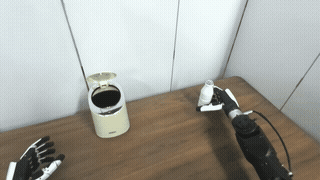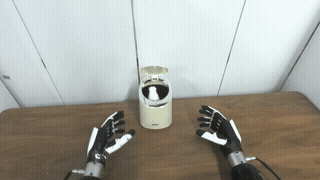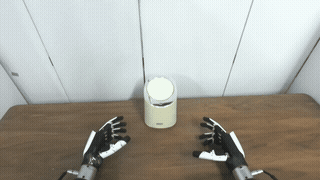
DECO: Decoupled Multimodal Diffusion Transformer for Bimanual Dexterous Manipulation with a Plugin Tactile Adapter
Decoupled multimodal diffusion and a lightweight tactile adapter enable precise bimanual dexterous manipulation.
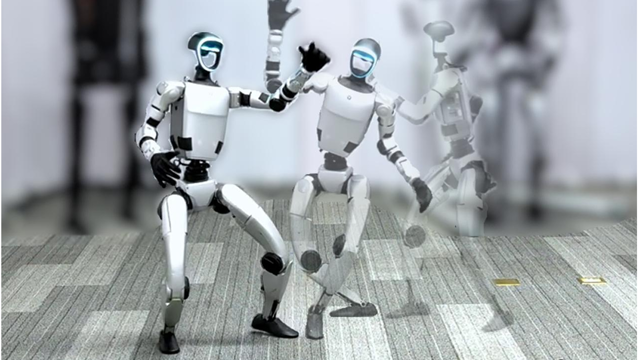
RobotDancing: Residual-Action Reinforcement Learning Enables Robust Long-Horizon Humanoid Motion Tracking
Reference-anchored residual corrections enable robust, long-horizon humanoid motion tracking.